Mostrando entradas con la etiqueta ARToolKit. Mostrar todas las entradas

lunes, 29 de septiembre de 2014

Fundamentos técnicos de mi proyecto: Publicidad y Realidad Aumentada

Punto de partida para la realización de este proyecto de "Detección y localización de estructuras planas para aplicaciones de Realidad Aumentada en Publicidad" han sido las propuestas técnicas que comento en este post. Son algunas de las más relevantes en este ámbito. Todas ellas fundamentan y contribuyen al desarrollo de este trabajo. 


ARToolKit (Dr. Hirokazu Kato, 1999)
ARToolKit
ejemplo de renderizado de un objeto 3D
sobre un patrón detectado por
ARToolKit

ARToolKit es una librería de software para la creación de aplicaciones de Realidad Aumentada. ARToolKit utiliza algoritmos de visión por computador para realizar el tracking visual desde el punto de vista del usuario, con el fin de saber de qué punto de vista dibujar la imagen virtual. Para ello, la aplicación necesita saber dónde está el usuario en el mundo real. Las librerías de seguimiento de vídeo ARToolKit permiten estimar la posición de la cámara real y su orientación relativa a los marcadores físicos, en tiempo real. Esto permite el fácil desarrollo de una amplia gama de aplicaciones de Realidad Aumentada.

Algunas de las características de ARToolKit incluyen:
  • Seguimiento de la posición de la cámara simple / orientación. 
  • Código de seguimiento que utiliza marcas negras simples. 
  • Capacidad de usar cualquier patrón de marcadores cuadrados. 
  • Fácil código de calibración de la cámara. 
  • Rapidez suficiente para aplicaciones de RA en tiempo real. 
  • Distribuciones SGI IRIX, Linux, MacOS y Windows OS. 
  • Distribuido con el código fuente completo.
Desarrollado en 1999 por el Dr. Hirokazu Kato, en la actualidad es una tecnología liberada bajo licencia GPL, debido a lo cual se ha hecho muy popular y es ampliamente utilizada.


Detecting Planes and Estimating their Orientation from a single image. (O. Haines, 2012)

En este trabajo O. Haines propone un algoritmo para detectar zonas planas en una imagen individual de una escena de exteriores urbanos, capaz de identificar múltiples zonas planas distintas, y la estimación de su orientación. Mediante el uso de técnicas de machine learning, se extrae la relación entre la apariencia y estructura a partir de un amplio conjunto de ejemplos. La detección de zonas planas se logra mediante la clasificación de la superposición de múltiples zonas de la imagen, con el fin de obtener una estimación inicial de planicidad para un conjunto de puntos, que se segmentan en regiones planas y no planas usando una secuencia de campos aleatorios de Markov. Este trabajo difiere de los métodos anteriores en que no se basa en detección de líneas, y es capaz de predecir una orientación real para las zonas planas. Se demuestra que el método es capaz de extraer de forma fiable zonas planas en una variedad de escenas, y se compara favorablemente con los métodos existentes.

Resultados Haines
resultados obtenidos por el algoritmo de Haines


 Detecting Planar Surfaces in Outdoor Urban Environments. (P. David, 2008)


P. David describe un método para detectar automáticamente las fachadas de edificios en imágenes de entornos exteriores urbanos para su aplicación en navegación basada en visión, reconocimiento de marcas y de aplicaciones de vigilancia. En particular, la proliferación de Smartphones con cámara y funcionalidad GPS, hace necesario un sistema de backup de geolocalización cuando las señales GPS de satélite se bloquean en los llamados "cañones urbanos". El método que propone, localiza en primer lugar los segmentos de línea de la imagen y extrae los puntos de fuga de éstos mediante el algoritmo de estimación robusta de RANSAC. A continuación, las intersecciones de los segmentos de línea asociados con cada uno de los pares de puntos de fuga son utilizados para generar el plano de apoyo de cada una de las fachadas según su orientación. Seguidamente, se agrupan los puntos pertenecientes a cada plano de apoyo utilizando un algoritmo que no requiere el conocimiento del número de agrupaciones o de su proximidad espacial. Por último, las fachadas del edificio se identifican mediante el ajuste de cuadriláteros alineados con los puntos de fuga de cada uno de los grupos de puntos de apoyo. Los experimentos muestran un buen rendimiento en una serie de entornos urbanos complejos. La principal contribución de este algoritmo es un rendimiento mejorado sobre los algoritmos existentes y la no imposición de restricciones sobre las fachadas en cuanto a número u orientación, estableciendo unas mínimas restricciones en la longitud de los segmentos de línea detectados y de la verticalidad de las paredes.

Resultados David
resultados obtenidos por el algoritmo de P. David


Computer Vision Centric Hybrid Tracking for Augmented Reality in Outdoor Urban Environments. (W.T. Fong, S.K. Ong, A.Y.C. Nee, 2009)

El trabajo liderado por  W.T.Fong presenta un sistema de seguimiento híbrido para Realidad Aumentada en ambientes urbanos exteriores, que integra la visión por computador (CV), GPS y sensores de inercia. El sistema está diseñado para superficies exteriores planas en ambientes urbanos, proporcionando aumento con gran precisión y libre de jitter. Para ello, se parte de dos algoritmos de CV de seguimiento, “Keypoint Signatures for Fast Learning and Recognition” y “Second-order Minimization for Outdoor Tracking”, que al no escalar a entornos de gran tamaño y no ser del todo robustos, son completados con GPS y detección inercial. De esta manera, primero se define una región de búsqueda limitada para después inicializar el seguimiento mediante CV. Se consigue así un sistema con la precisión y estabilidad requeridas para aplicaciones de Realidad Aumentada. El trabajo presenta las modificaciones de los dos algoritmos de CV junto con las consideraciones de diseño para construir el sistema de seguimiento híbrido propuesto. Presenta, también, los resultados de experimentación del sistema y el aumento en las superficies del mundo real.

Resultados Fong
resultados obtenidos por el algoritmo de Fong


lunes, 19 de mayo de 2014

Mejoramos nuestra aplicación RA: estabilizamos el tracking

Os presento ahora una importante mejora que podemos introducir en nuestros programas de Realidad Aumentada: se trata de mejorar el tracking de marcadores para conseguir una imagen capturada más estabilizada. Para ello, utilizaremos la función histórica de ARToolKit.


ARToolKit incorpora una función de tratamiento del histórico de percepciones para estabilizar el tracking. Este histórico se implementa en una función alternativa a arGetTransMat que, en realidad, utiliza únicamente la percepción anterior, llamada arGetTransMatCont. Mediante el uso de esta función se elimina gran parte del efecto de registro tembloroso.

programa historico
Salida del programa con histórico

La función histórica requiere como parámetro la percepción anterior y no podrá utilizarse hasta que no dispongamos (al menos) de una percepción. Por esta razón, es necesario llamar primero a la función sin histórico arGetTransMat y, con la primera percepción, llamar a la función de histórico arGetTransMatCont. Esto lo conseguimos modificando ligeramente el código de la función mainLoop, una vez detectado el marcador, de la siguiente forma:

   if(k != -1) {   // Si ha detectado el patron en algun sitio... obtenemos
                   // transformacion relativa entre marca y la camara real
      if (useCont && contAct) {
            arGetTransMatCont(&marker_info[k], patt_trans, p_center,
            p_width, patt_trans);
            printf ("Usando historico!!!\n");
         }
      else {
            useCont = 1;      // En la siguiente iteracion lo podemos usar!
            arGetTransMat(&marker_info[k], p_center, p_width, patt_trans);
            printf ("Sin historico...\n");
         }
      draw();       // Dibujamos los objetos de la escena
  } else {
      useCont = 0;
      printf ("Reset Historico (fallo de deteccion)\n");
  } 

Utilizamos la variable  useCont (definida anteriormente) para indicarnos si ya podemos utilizar la función con histórico o no, en función de que tengamos capturado o no el primer frame. Esta variable de comportamiento booleano se tendrá que poner a false (valor 0) cuando no se detecte la marca. De este modo, si el usuario activó el uso del histórico (y ya tenemos al menos una percepción previa de la marca, utilizamos la función con histórico. En otro caso, llamaremos a la función de detección sin histórico y activaremos el uso del histórico para la siguiente llamada.

En nuestro programa, imtroducimos también una función de callback de teclado que permite activar el uso del histórico mediante la tecla h:

  // ======== keyboard ================================================
  static void keyboard(unsigned char key, int x, int y) {
  switch (key) {
      case 'H': case 'h':
                if (contAct) {contAct = 0; printf("Historico Desactivado\n");}
                else {contAct = 1; printf("Historico Activado\n");} 
                break;
      case 0x1B: case 'Q': case 'q':
                cleanup(); exit(1); 
                break;
      }
   }


Salida del programa

ARToolKit
Salida del programa 
Esta es la salida del programa y los siguientes enlaces permiten descargar el código y el marcador utilizado (imagen para impresión y datos para el programa) y los ficheros de inicialización de la cámara. Todos los ficheros deberán estar en ...artoolkit\bin\Data.

código del programa histórico
marcador meditel
ficheros cámara

miércoles, 14 de mayo de 2014

Modificamos nuestra aplicación RA para detectar varios patrones

Con unos sencillos cambios podemos modificar nuestra primera aplicación de Realidad Aumentada para que reconozca en la escena varios marcadores, asociando a cada uno de ellos una imagen tridimensional diferente. Os mostraré cómo reconocer cinco marcadores para dibujar cinco objetos diferentes. Podéis descargaros el código y los ficheros necesarios mediante los links correspondientes en este post.


A la hora de realizar una aplicación de Realidad Aumentada que sea capaz de reconocer diferentes patrones asignando imágenes u objetos 3D distintos a cada uno de ellos, tendremos que tener en cuenta las siguientes cambios: (en la imagen se ve la salida del programa ejemplo para dos marcadores distintos)


  1. Cargaremos un fichero de datos que contenga información sobre varios patrones en lugar del fichero de patrón ya utilizado pattMeditel.
  2. Utilizaremos, también, una estructura de datos asociada a los patrones diferente; que permita almacenar varios patrones.
  3. Modificaremos la función de dibujo draw para poder dibujar diferentes objetos en función del patron detectado.

Carga del fichero de datos de los patrones

El fichero de datos que contiene información de todos los marcadores es mi_object_data (es un fichero de texto con una estructura muy sencilla que contiene, para cada marcador, su nombre, el nombre de su fichero de datos y la anchura y centro del marcador; puedes descargarlo aquí). Para cargarlo en el programa, primero definiremos las variables:

   // ==== Fichero Object Data =========================================
   char            *model_name = "Data/mi_object_data";
   ObjectData_T    *object;

   int             objectnum;

A continuación, en la función init, cargamos el fichero mediante una función de ARToolKit definida en object.c llamada read_ObjData a la que le pasamos el fichero de datos y el número de marcadores definidos en él. Los datos referentes a las marcas quedan almacenados en una estructura de datos ObjectData_T específica de ARToolKit. Aquí os dejo el código que hace esto:

  // Cargamos el fichero mi_object_data 
  if ((object = read_ObjData(model_name, &objectnum)) == NULL) exit(0);
  printf("Objectfile num = %d\n", objectnum);


Detección de patrones


ARToolKit puede ahora tratar de identificar varios patrones en la rutina arDetectMarker. Puesto que ahora la detección es para múltiples marcadores, una vez detectado una marca con mayor fiabilidad, habrá que comprobar si se trata de un patrón conocido (presente en el fichero cargado). En este ejemplo, dibujamos también sus bordes cuando esto ocurre. Por otra parte, también es necesario mantener la transformación específica para cada uno de los marcadores detectados. La parte de código que hace esto será:

   // busca patrones conocidos en los marcadores detectados y dibuja un cuadrado
   // de otro color sobre los patrones reconocidos
   for (i = 0; i < objectnum; i++) {
      k = -1;
      for (j = 0; j < marker_num; j++) {
      if (object[i].id == marker_info[j].id) {   //si reconoce un patron
          glColor3f(0.0, 1.0, 0.0);
          argDrawSquare(marker_info[j].vertex, 0, 0);
              if (k == -1) k = j;
          else       // Vemos donde detecta el patron con mayor fiabilidad
           if (marker_info[k].cf < marker_info[j].cf) k = j;
         }
      }
       if (k == -1) {
          object[i].visible = 0;
          continue;
          }

       // calculamos la transformada para cada patron reconocido.
       object[i].visible = 1;
       arGetTransMat(&marker_info[k], object[i].marker_center, 
       object[i].marker_width,
       object[i].trans);
    }

Hay una bandera del visiblitdad asociada con cada marcador, y se realizará una nueva transformación para cada marcador detectado.


Dibujado del objeto asociado al marcador

Para dibujar el objeto asociado al marcador detectado, se llama a la función draw con la estructura ObjectData_T  y el número de objetos como parámetros. Dentro de esta función, se convertimos la matriz de transformación a formato openGL para cada marcador detectado:

    for (i = 0; i < objectnum; i++) {
      if (object[i].visible == 0) continue;
      argConvGlpara(object[i].trans, gl_para);  
          draw_object(object[i].id, gl_para);
    }

Finalmente, dibujamos el objeto asociado al marcador detectado a través de la subrutina draw_object que, mediante la anidación de funciones if selecciona el objeto para cada marcador (pondré solo un ejemplo):

    if (obj_id == 0){
       glMaterialfv(GL_FRONT, GL_SPECULAR, mat_flash_collide);
       glMaterialfv(GL_FRONT, GL_AMBIENT, mat_ambient_collide);
       glTranslatef(0.0, 0.0, 30.0);
       glutSolidSphere(30, 12, 6);    // dibujamos una esfera
    }


Salida del programa

La salida de este programa detectando dos marcadores diferentes, con sus correspondientes objetos asociados (en este caso una esferarosa y un conjunto esfera-toroide azul) puede verse en la imagen siguiente:

salida varios marcadores
Salida del programa de detección de varios marcadores


jueves, 8 de mayo de 2014

Creando mis propios marcadores

ARToolKit pone a nuestra disposición una serie de marcadores reconocibles y utilizables por sus funciones. Pero, ¿por qué no utilizar nuestros propios marcadores? ¿por qué no personalizar o utilizar nuestro logo o nuestras imágenes favoritas como patrón de un marcador?


Existen muchos métodos para realizar un marcador. De hecho, lo más sencillo es partir de una plantilla de marcador en blanco y con cualquier programa de imagen, insertar nuestro patrón en su interior. Pero con cuidado, tenemos que respetar algunas restricciones si queremos que nuestra marca pueda ser detectada sin problemas. Al final del post os dejo algunos consejos.


generacion marcadores
Generación de marcadores con mk_patt
Una vez creado el marcador, tiene que ser reconocido por ARToolKit y entrenado para generar su fichero de datos correspondiente. Para ello, ARToolKit proporciona una sencilla aplicación, mk_patt, que nos pedirá el fichero de parámetros de la cámara y abrirá una ventana de vídeo. Entonces mostraremos a la cámara nuestro marcador impreso y aparecerán en su contorno una esquina roja y otra verde. Tenemos que orientar la cámara hasta situar el contorno rojo en la esquina superior izquierda de nuestro marcador y, en ese momento, pulsar el botón izquierdo del ratón para generar el fichero del marcador. Este fichero se introduce como dato en nuestros programas ARToolKit.

Este proceso de generación de marcadores están perfectamente definidos en el apartado de documentación de la web de ARToolKit. Os dejo también un acceso a la plantilla de marcador en blanco.

Consejos sobre marcadores

  • El patrón debe ser sencillo. El rango de detección se ve afectado por la complejidad de la marca. Los patrones simples (con grandes áreas de color blanco o negro) son detectados mejor.
  • No debe tener simetrías.
  • Cuanto mayor es la resolución del patrón reescalado, mayor es la precisión de ARToolKit, pero requiere más capacidad de cómputo para realizar las operaciones.
  • El tamaño físico de la marca afecta directamente a la facilidad de detección; a mayor tamaño de marca, mayor distancia puede ser cubierta. Por ejemplo, marcas de 7 cm de lado pueden ser detectadas hasta una distancia máxima de 40 cm (a una resolución de 640x480 píxels). Si aumentamos el tamaño de la marca a 18cm, ésta será detectada hasta una distancia de 125cm.
  • Finalmente las condiciones de iluminación afectan enormemente a la detección de las marcas. El uso de materiales que no ofrezcan brillo especular, y que disminuyan el reflejo en las marcas mejoran notablemente la detección de las marcas.


Calibrando mi cámara

La calibración de una cámara representa un paso importante para procesos de reconstrucción 3D o sensorización mediante una cámara. Con la calibración de la cámara se consiguen estimar los parámetros intrínsecos y extrínsecos de la misma los cuales son necesarios para realizar la reconstrucción 3D del entorno y situar la cámara en el mismo. Por este motivo, una de las primeras cosas que tenemos que hacer es calibrar nuestra cámara.


Existen muchos métodos de calibración de una cámara. Normalmente, el proceso se puede realizar en dos pasos. Primero se estima la matriz de proyección y después se estiman los parámetros intrínsecos y extrínsecos de la cámara a partir de ella. Durante el proceso,  la gran mayoría de métodos utilizan plantillas de líneas o puntos.

Calibración en ARToolKit

ARToolKit propone dos programas de calibración con los que poder establecer los parámetros intrínsecos de la cámara (punto central de la imagen, distorsión de la lente, longitud focal, relación de aspecto y de inclinación), que tendrán que almacenarse en el fichero camara_para.dat y que se entran como datos a nuestros programas ARTollKit. Estos ficheros son:

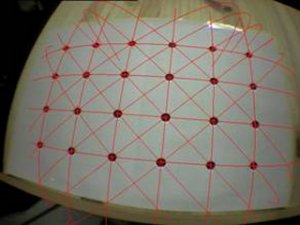
  • Calib_dist utiliza la plantilla calib_dist.pdf para medir el punto central de la cámara y el factor de distorsión de la lente. En diferentes posiciones y orientaciones de la plantilla, el programa hará una captura de pantalla y en ella marcaremos con el ratón todos los puntos siguiendo un orden (izda -> dcha y arriba->abajo). A continuación la aplicación nos muestra el resultado del cálculo de estos parámetros, para que realicemos una comprobación visual. Cada vez que pulsemos con el botón izquierdo del ratón se mostrará una imagen con líneas de color rojo que deben pasar por el centro de cada círculo de calibración. Finalmente, se generará el fichero con los datos.


  • salida de calib_dist
    Salida de Calib_dist

  • Calib_param utiliza la plantilla calib_cpara para medir la longitud focal de la cámara y otros parámetros. Realiza un proceso similar al anterior pero moviendo líneas horizontales y despues verticales hasta hacerlas coincidir con las de la plantilla. El orden (izda -> dcha y arriba->abajo) es igualmente importante.

salida calib_param
Salida de Calib_param

plantillas calibracion ARToolKit
Plantillas de calibración calib_dist y calib_param

Los procesos de calibración están perfectamente definidos en el apartado de documentación de la web de ARToolKit. Os dejo también un acceso a las plantillas de calibración.

ARToolKit: funcionamiento básico

Para los que hayáis leído mi entrada "Mi primera aplicación de Realidad Aumentada" en la que explico a través de un sencillo programa la estructura y funcionamiento básico de una aplicación de Realidad Aumentada, en este post desarrollaré algo más el funcionamiento básico de ARToolKit.


Lo esencial en todas las aplicaciones de Realidad Aumentada, es la  necesidad de calcular correctamente el punto de vista de la cámara, para así poder realizar las operaciones necesarias sobre los objetos virtuales, para que estos se integren correctamente en el mundo real. Es decir, si queremos mostrar objetos virtuales, de modo que el usuario realmente crea que existen en el mundo real, tendremos que realizar transformaciones sobre dichos objetos de modo que el usuario los vea (a través de la cámara o dispositivo de captura utilizado) en la posición  con el tamaño, orientación e iluminación, en que esos objetos serían percibidos por el usuario en el mundo real en caso de que realmente estuvieran allí.

marcador meditel
Marcador meditel
Para ello, herramientas como ARToolKit utilizan unas plantillas (marcadores) de forma cuadrada normalmente, formadas por un cuadrado negro con un cuadrado blanco unas cuatro veces más pequeño en su centro, y un dibujo (patrón) en el interior del cuadrado blanco. Este dibujo debe ser sencillo y evitar las simetrías. Nuestro programa será capaz de detectar una de estas plantillas en las imágenes de vídeo capturadas utilizando mediante un potente algoritmo de detección de contornos implementado en las funciones y utilidades proporcionadas por ARToolKit.

Una vez detectado el marcador en una imagen, a partir de su orientación, posición y tamaño, la aplicación es capaz de calcular la posición y orientación relativa de la cámara real respecto al marcador y dibujar el objeto 3D sobre la imagen capturada de modo que aparezca sobre el marcador en la posición, orientación y tamaño correspondiente al punto de vista de la cámara (perfectamente alineado). Esto siempre que el programador de la aplicación así lo haya decidido, pues las posibilidades son muchas y pudiera ser que una vez obtenida esta información el programador decidiese utilizarla de otra forma, hacer otras operaciones distintas, etc. Para el renderizado del objeto se utilizan librerías externas a ARToolKit (por ejemplo GLUT y OpenGL).

El proceso básico de una aplicación ARToolkit es el siguiente:

proceso detección marcas
Proceso de detección
de  marcas en ARToolKit
  1. Primero se captura un fotograma del mundo real mediante la cámara.
  2. A continuación se detectan marcas. Para ello, la imagen se convierte a escala de grises y se binariza (según parámetro umbral threshold que indica a partir de que gris todo pixel será negro, dejando blancos el resto: compromiso entre rapidez y precisión en detección). después, se detectan todas las posibles marcas y se les asigna mediante un parámetro un valor de fidelidad para decidir cual de las marcas posibles es la real. 
  3. Se normaliza la marca, se detectan los contornos de la región que la contiene (vértices y lados del cuadrado) y después se extrae el contenido de la marca comparándola con patrones de las plantillas de las que se tiene información almacenada.
  4. Si la forma del patrón del marcador detectado coincide con el de la plantilla almacenada, se utiliza la información y el tamaño de marcador y plantilla almacenada para calcular la posición y orientación de la cámara respecto al marcador detectado, y se guarda en una matriz llamada Matriz de Transformación. (en el post AR Conceptos II se explica con detalle cómo es esta matriz). Conociendo las posiciones 2D de las aristas y vértices que definen el marcador 2D y el modelo de proyección de la cámara (matriz de parámetros intrínsecos P) es posible estimar la posición y rotación 3D de la cámara respecto a la marca y, por tanto la matriz de transformación T (matriz de parámetros extrínsecos). Esto se hace mediante un proceso de cálculo iteractivo.
  5. La matriz de Transformación se utilizará para establecer la posición y orientación de la cámara virtual (transformación de la vista), lo que equivale a una transformación de las coordenadas de la marca a las coordenadas de la cámara y por tanto se transforman las coordenadas del objeto a dibujar. Se usa la matriz T (para hacer transformaciones geométricas) e implícitamente la P (para hacer transformaciones de proyección y visualización de la cámara).
  6. Al haber puesto la cámara virtual en la misma posición y orientación que la cámara real, el objeto virtual se renderiza sobre el marcador y se muestra la imagen resultante, que contiene la imagen del mundo real y el objeto virtual superpuesto, alineado sobre el marcador. Se dibujan, por tanto, los objetos 3D alineados con la escena. 
  7. Se realiza el mismo proceso con los siguientes fotogramas.

coordenadas ARToolKit
Sistema de coordenadas de ARToolKit

El siguiente diagrama muestra el funcionamiento que se acaba de describir:
.
proceso AR
Esquema funcional de ARToolKit


miércoles, 7 de mayo de 2014

Mi primera aplicación de Realidad Aumentada

Mi primera aplicación de Realidad Aumentada es un sencillo programa que, una vez compilado, es capaz de reconocer en la escena un marcador generado por nosotros para renderizar sobre él una imagen tridimensional, en mi caso una tetera. Podéis descargaros el código y los ficheros necesarios al final del post.


A continuación os muestro el código de este programa que utilizaré para explicar la estructura y funcionamiento básico de un programa de Realidad Aumentada. El programa reconoce en la escena un marcador ARToolkit creado por nosotros (en otra entrada mostraré como hacerlo) y renderizar sobre él una imagen tridimensional.

  1. #ifdef _WIN32
  2. #include <windows.h>
  3. #endif
  4. #include <GL/gl.h>
  5. #include <GL/glut.h>
  6. #include <stdio.h>
  7. #include <stdlib.h>
  8. #include <AR/gsub.h>
  9. #include <AR/video.h>
  10. #include <AR/param.h>
  11. #include <AR/ar.h>
  12.  
  13.  
  14. // ==== Configuracion de la camara ===============
  15. #ifdef _WIN32
  16. char                *vconf = "Data\\WDM_camera_flipV.xml";
  17. #else
  18. char                *vconf = "";
  19. #endif
  20.  
  21. // ==== Definicion de constantes y variables globales ===============
  22. int    patt_id;                                // Identificador de la marca
  23. double patt_trans[3][4];                       // Matriz de transformacion de la marca
  24.  
  25. // ==== Definicion de funciones =====================================
  26. void print_error (char *error) {  printf(error); exit(0); }
  27.  
  28. // ======== cleanup =================================================
  29. static void cleanup(void) {  
  30.   arVideoCapStop();                      // Para captura de video y libera recursos
  31.   arVideoClose();
  32.   argCleanup();
  33. }
  34.  
  35. // ======== draw ====================================================
  36. static void draw( void ) {
  37.   double  gl_para[16];                   // Matriz 4x4 de OpenGL
  38.   GLfloat mat_ambient[]     = {0.0, 0.0, 1.0, 1.0};
  39.   GLfloat light_position[]  = {100.0,-200.0,200.0,0.0};
  40.  
  41.   argDrawMode3D();                       // Activa modo presentacion 3D
  42.   argDraw3dCamera(0, 0);                 // Activa vista de la camara 3D
  43.   glClear(GL_DEPTH_BUFFER_BIT);          // Limpia buffer de profundidad
  44.   glEnable(GL_DEPTH_TEST);
  45.   glDepthFunc(GL_LEQUAL);
  46.  
  47.   argConvGlpara(patt_trans, gl_para);   // Convierte la matriz de la marca
  48.   glMatrixMode(GL_MODELVIEW);           // para ser usada por OpenGL
  49.   glLoadMatrixd(gl_para);               // Carga l matriz
  50.  
  51.   // Dibuja el objeto 3D
  52.   glEnable(GL_LIGHTING);  glEnable(GL_LIGHT0);
  53.   glLightfv(GL_LIGHT0, GL_POSITION, light_position);
  54.   glMaterialfv(GL_FRONT, GL_AMBIENT, mat_ambient);
  55.     glTranslatef(0.0, 0.0, 60.0);
  56.     glRotatef(90.0, 1.0, 0.0, 0.0);
  57.     glutSolidTeapot(80.0);
  58.   glDisable(GL_DEPTH_TEST);
  59. }
  60.  
  61. // ======== init ====================================================
  62. static void init( void ) {
  63.   ARParam  wparam, cparam;        // Parametros intrinsecos de la camara
  64.   int xsize, ysize;               // Tamaño del video de camara (pixels)
  65.  
  66.   // Abre dispositivo de video
  67.   if (arVideoOpen(vconf) < 0) exit(0); 
  68.   if(arVideoInqSize(&xsize, &ysize) < 0) exit(0);
  69.  
  70.   // Carga los parametros intrinsecos de la camara
  71.   if(arParamLoad("data/camera_para.dat", 1, &wparam) < 0)  
  72.     print_error ("Error en carga de parametros de camara\n");
  73.  
  74.   arParamChangeSize(&wparam, xsize, ysize, &cparam);
  75.   arInitCparam(&cparam);                       // Inicializa la camara con "cparam"
  76.  
  77.   // Carga la marca
  78.   if((patt_id=arLoadPatt("data/pattMeditel")) < 0)
  79.     print_error ("Error en carga de patron\n");
  80.  
  81.   argInit(&cparam, 1.0, 0, 0, 0, 0);   // Abre la ventana grafica
  82. }
  83.  
  84. // ======== mainLoop ================================================
  85. static void mainLoop(void) {
  86.   ARUint8 *dataPtr;                     // contenedor de frame activo
  87.   ARMarkerInfo *marker_info;            // informacion del marcador
  88.   int marker_num, j, k;
  89.  
  90.   double p_width     = 120.0;           // Ancho del patron (marca)
  91.   double p_center[2] = {0.0, 0.0};      // Centro del patron (marca)
  92.  
  93.   // Captura un frame de la camara de video
  94.   if((dataPtr = (ARUint8 *)arVideoGetImage()) == NULL) {
  95.     // Si devuelve NULL es porque no hay un nuevo frame listo
  96.     arUtilSleep(2);  return;  // Duerme el hilo 2ms y salimos
  97.   }
  98.  
  99.   argDrawMode2D();
  100.   argDispImage(dataPtr, 0,0);    // Dibuja lo que ve la camara
  101.  
  102.   // Detecta la marca en el frame capturado (return -1 si error y sale de programa)
  103.   if(arDetectMarker(dataPtr, 100, &marker_info, &marker_num) < 0) {
  104.     cleanup(); exit(0);  
  105.   }
  106.  
  107.   arVideoCapNext();      // Captura siguiente frame
  108.  
  109.   // Detecta el patron con mayor fiabilidad
  110.   for(j = 0, k = -1; j < marker_num; j++) {
  111.     if(patt_id == marker_info[j].id) {
  112.       if (k == -1) k = j;
  113.       else if(marker_info[k].cf < marker_info[j].cf) k = j;
  114.     }
  115.   }
  116.  
  117. if(k != -1) {                   // Si detecta el patron obtiene transformación
  118. // relativa entre la marca y la cámara real
  119.     arGetTransMat(&marker_info[k], p_center, p_width, patt_trans);
  120.     draw();                       // Dibuja los objetos de la escena
  121.   }
  122.  
  123.   argSwapBuffers();                     // Cambia el buffer con lo que tenga dibujado
  124. }
  125.  
  126. // ======== Main ====================================================
  127. int main(int argc, char **argv) {
  128.   glutInit(&argc, argv);                 // Crea la ventana OpenGL con Glut
  129.   init();                               
  130.  
  131.   arVideoCapStart();                    // Crea un hilo para captura de video y
  132.   argMainLoop( NULL, NULL, mainLoop );  // asocia callbacks...
  133.   return (0);
  134. }

Cualquier aplicación que use ARToolKit tendrá la estructura de programa similar a la siguiente: tres grandes bloques inicialización, bucle principal y finalización (en el código están coloreados en azul, verde y rojo respectivamente):

proceso AR


Inicialización (función init)
Primero abre el dispositivo de vídeo con arVideoOpen (línea 67) y se obtiene el tamaño de la fuente de vídeo mediante arVideoInqSize (línea 68) (se guarda en dos variables entero el ancho y alto del vídeo). A continuación, arParamLoad (línea 71) carga en una estructura ARParam (tercer parámetro) los parámetros intrínsecos de la cámara obtenidos en la etapa de calibración (fichero genérico camera_para.dat válido para la mayoría de webcams; aunque lo ideal es trabajar con un fichero que contenga los parámetros de nuestra cámara para obtener   resultados más precisos).
patron_meditel
Marcador meditel
Veremos cómo crear este fichero específico para cada cámara en una entrada posterior en ARexperience. Después, arParamChangeSize (línea 74) modifica los parámetros intrínsecos para la resolución en píxels con la que trabajará la cámara y se cargan en las estructuras de datos internas de ARToolKit, mediante la llamada a arInitCparam (línea 75).

Se carga el patrón asociado a la marca (línea 78). Finalmente, en la línea 81 se abre la ventana de OpenGL mediante argInit (de la librería auxiliar Gsub de ARToolKit), pasándole como primer parámetro la configuración de la cámara. El segundo parámetro indica el factor de zoom (en este caso, sin zoom).

Bucle principal
El primer lugar, se recupera un frame de la cámara de vídeo mediante la función arVideoGetImage (la llamada devuelve un puntero a un buffer donde se encuentra la imagen capturada). Si se llama a la función con mayor frecuencia de la soportada por la cámara, se duerme el hilo 2ms (línea 96) y se vuelve a ejecutar el mainLoop.

A continuación, se dibuja en la ventana (en modo 2D) el buffer que acabamos de recuperar de la cámara (línea 100) para que arDetectMarker (línea 103) localice las marcas en el buffer de entrada. El segundo parámetro de valor 100 se corresponde con el valor umbral de binarización de la imagen (a blanco y negro, explicaremos el proceso de binarización de la marca en una entrada posterior). Esta función nos devuelve en el tercer parámetro un puntero a una lista de estructuras de tipo ARMarkerInfo, que contienen información sobre las marcas detectadas (junto con un grado de fiabilidad de la detección), y como cuarto parámetro el número de marcas detectadas.

De esta forma, ARToolKit nos devuelve “posibles” posiciones para cada una de las marcas detectas. Incluso cuando estamos trabajando con una única marca, es común que sea detectada en diferentes posiciones (por ejemplo, si hay algo parecido a un cuadrado negro en la escena). ¿Cómo elegimos la correcta en el caso de que tengamos varias detecciones? ARToolKit asocia a cada percepción una probabilidad de que lo percibido sea una marca, en el campo cf (confidence value). Como se puede comprobar, todos los campos de la estructura ARMarkerInfo se refieren a coordenadas 2D, por lo que aún no se ha calculado la posición relativa de la marca con la cámara.

ARMarkerInfo
Campos de la estructura ARMarkerInfo

Así, en las líneas 109-115 se guarda en la variable k el índice de la lista de marcas detectadas aquella percepción que tenga mayor probabilidad de ser la marca (cuyo valor de fiabilidad sea mayor). Mediante la llamada a arGetTransMat (línea 119) se obtiene la matriz de transformación relativa entre la marca y la cámara (matriz 3x4 de doubles); es decir, se obtiene la traslación y rotación de la cámara con respecto de la marca detectada. Para ello es necesario especificar el centro y ancho de la marca. Esta matriz será finalmente convertida al formato de matriz homogénea de 16 componentes utilizada por OpenGL mediante la llamada a argConvGlpara en la línea 47. Finalmente, se renderizará una imagen 3D mediante primitivas OpenGL para uso en aplicaciones de Realidad Aumentada. (líneas 51-58).

Finalización y función Main
En la función cleanup se liberan los recursos al salir de la aplicación. Se hace uso de funciones de ARToolKit para detener la cámara de vídeo, y limpiar las estructuras de datos internas de ARToolKit. En la función main se registran los callbacks mediante la función argMainLoop. En este ejemplo, se pasa como primer y segundo parámetro NULL (correspondientes a los manejadores de ratón y teclado respectivamente). Por su parte, se asocia la función que se estará llamando constantemente en el bucle principal mainLoop.

Salida del programa


ARToolKit
Salida del programa 
Esta es la salida del programa y los siguientes enlaces permiten descargar el código y el marcador utilizado (imagen para impresión y datos para el programa) y los ficheros de inicialización de la cámara. Todos los ficheros deberán estar en ...artoolkit\bin\Data.

código del programa
marcador meditel
ficheros cámara

viernes, 25 de abril de 2014

Instalación y configuración de ARToolKit

ARToolKit es probablemente la más conocida y utilizada de las librerías que permiten la creación de aplicaciones basadas en Realidad Aumentada (RA) mediante tracking visual basado en marcadores. En esta entrada explicaré como instalar ARToolKit en un equipo Windows.


ARToolKit es una biblioteca de funciones para el desarrollo de aplicaciones de Realidad Aumentada, que utiliza a su vez otras bibliotecas. Por tanto, primero deberemos satisfacer esas dependencias.  Los pasos para instalar y configurar ARToolKit se describen a continuación:

  1. Accede a la página oficial de ARToolKit y descarga mediante el enlace Download la versión para tu sistema operativo. En  nuestro caso Windows.
  2. Accede a través del enlace ARToolKit latest version la última versión. (Actualmente está la versión 2.72.1).
  3. Descarga los siguientes archivos: ARToolKit-2.72.1-bin-win32.zip, DSVL-0.0.8b.zip,  OpenVRML-0.14.3-win32.zip.
  4. Una vez descargado los archivos, crea una carpeta con el nombre de ARToolKit en la raíz de tu disco duro (Ej: C:\ARToolKit), abre y descomprime en ella el archivo  ARToolKit-2.72.1-bin-win32.zip 
  5. Abre y descomprime el archivo DSVL-0.0.8b.zip en la carpeta “C:\Artollkit\DSVL”. 
  6. Copia los archivos DSVL.dll, DSVLd.dll y glut32.dll en la carpeta bin (C:\Artoolkit\bin) de Artoolkit creada anteriormente. Si existen los archivos sobreescríbelos.
  7. Abre el archivo  OpenVRML-0.14.3-win32.zip. y abre la carpeta “OpenVRML\bin”. Copia los archivos js32.dll y lookat.exe en la carpeta bin de artoolkit(C:\Artoolkit\bin.).
  8. Descarga, descomprime y copia en la carpeta bin de artoolkit (C:\Artoolkit\bin.)  las siguientes dll: msvcp71.dll, msvcr71.dll,  msvcp71d.dll y msvcr71d.dll.
  9. Descarga y abre la última versión de las librerías de openGL: GLUT/dll. Copia el archivo glut32.dll en C:\windows\system32, el archivo glut.h en C:\Artoolkit\include\GL  y el archivo glut32.lib en C:\Artoolkit\lib. 
  10. Instala Microsoft Visual Studio Express (u otro IDE con el que estés más familiarizado) y copia los  archivos glut.h y glut32.lib en los directorios C:\...\include\gl en C:\...\lib. 
  11. Comprueba que tienes instalado y actualizado Microsoft DirectX
  12. Compruebe que tienes instalados y actualizados los drivers de tu cámara o dispositivo de entrada de video.
  13. Ahora solo queda calibrar la cámara con los marcadores. Esto lo contaré en otra entrada de este blog.

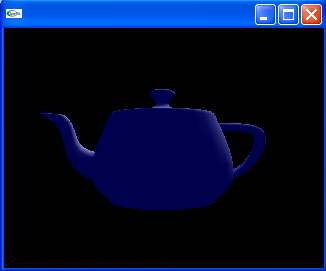
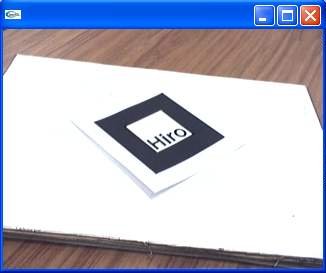
 Como prueba de instalación se pueden ejecutar los programas C:\Artoolkit\bin\graphicsTest (comprueba el buen funcionamiento de ARToolKit con OpenGL) y C:\Artoolkit\bin\videoTest (comprueba el buen funcionamiento de la cámara con las librerías de ARToolKit). A continuación puedes ver los resultados obtenidos al ejecutar dichas pruebas:

salida de ARToolKit graphics test
salida de ARToolKit video test

Si estas instrucciones no te han ayudado o no son suficientes, puedes recurrir a la ayuda de a la página oficial de ARToolKit